

공정 레이아웃
공정 개요
필리퍼는 가공기 내 너트를 삽입하는 공정을 수작업으로 처리해왔으며, 작업의 반복성과 정밀도 부족으로 생산성 저하와 품질 문제가 발생했습니다. 이를 해결하기 위해 현대로봇 4대와 두산로봇 2대를 활용한 자동화 솔루션을 도입했습니다.
프로젝트 배경 및 목적
배경:
필리퍼는 기존의 너트 인입 작업에서 수작업 방식으로 인한 작업 비효율성과 품질 일관성 문제를 겪고 있었습니다.
주요 문제점:
수작업 과정에서 발생하는 속도 저하 및 품질 변동
작업자의 피로 증가 및 생산성 저하
너트 삽입 공정에서의 반복적인 작업으로 인한 작업자 부담
목적
생산 효율성 향상: 로봇 도입으로 반복 작업 자동화
품질 일관성 확보: 정확한 삽입 공정을 통한 불량률 감소
작업 환경 개선: 작업자 피로도 경감 및 안전성 강화
구성요소
| 로봇 | 현대로보틱스 (HH020-03) ; 두산로보틱스 (H2017) |
|---|
작업순서
| STEP 1. | 피더기에서 너트 취출 |
|---|---|
| STEP 2. | 가공기 내 제품 홀에 삽입 |
| STEP 3. | 가공기 완료 신호 수신 후 제품 취출 |
| STEP 4. | 컨베이어 투입 |
| STEP 5. | 동일 작업 반복 (번갈아 작업) |
특장점
효율성 극대화:
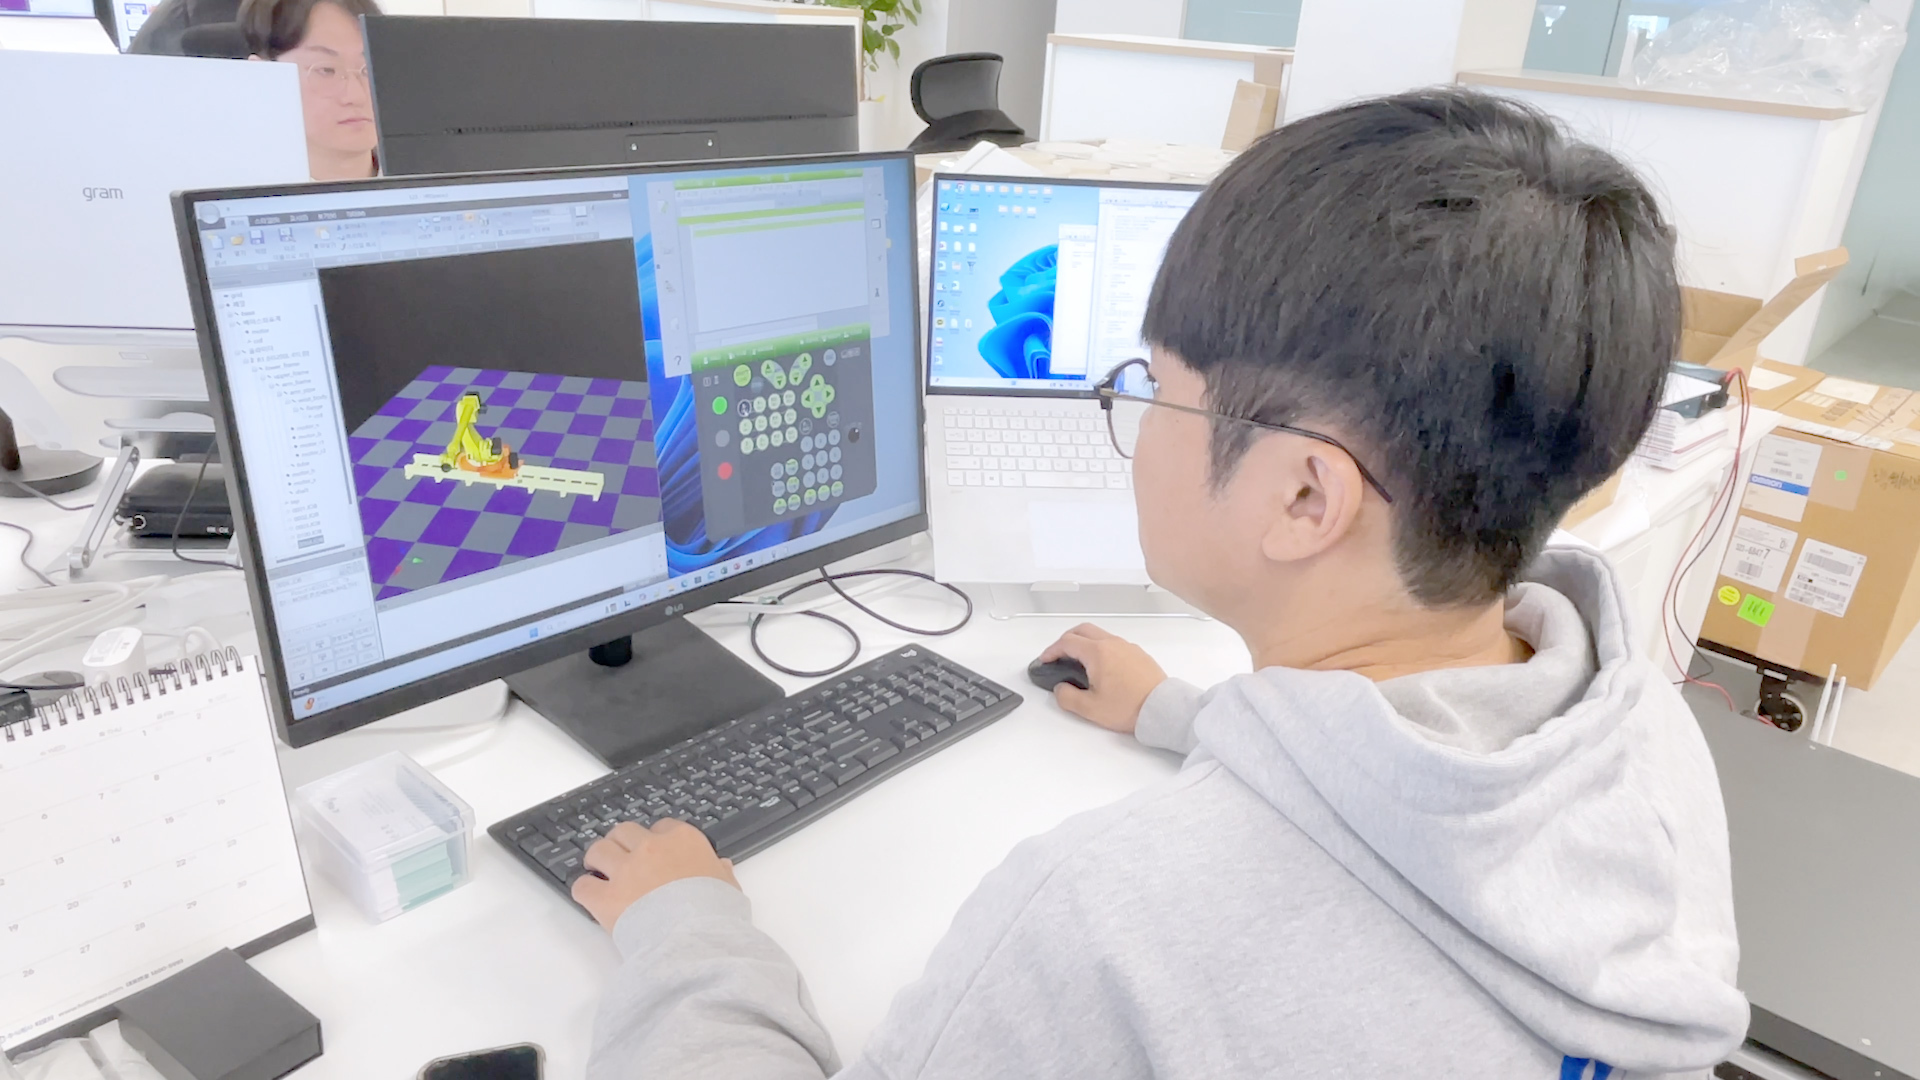
로봇 OLP를 활용해 사전에 검증된 프로그램을 즉시 업로드, 현장 작업 시간 단축
한 공정에 2대의 로봇을 활용해 병렬 처리로 작업 속도 향상
품질 향상:
정확한 삽입 공정으로 제품 불량률 감소
Vision 시스템을 통한 최종 품질 검사
유연한 작업 환경:
로봇 및 피더기의 통합으로 다양한 너트 사이즈 처리 가능
로봇 전문 티칭 지원으로 예상보다 짧은 시간 안에 작업 완료
도입효과
| 주요지표 | 생산성 향상:
병렬 작업을 통해 공정 속도 20% 향상
로봇의 지속적 작동으로 생산량 증가
품질 일관성 확보:
정밀 로봇 작업으로 제품 불량률 15% 감소
Vision 시스템 연계를 통해 검사 정확도 향상
작업 환경 개선:
작업자 피로 및 부상 위험 감소
반복 작업으로 인한 근골격계 질환 방지
운영 비용 절감:
수작업 인력 대비 효율성 증가로 인한 비용 절감
신속한 프로젝트 완료:
사전 시뮬레이션과 로봇 OLP 활용으로 작업 기간 단축 (기존 예상보다 20% 빠르게 완료) |
|---|---|
| 도입기업 피드백 | 도입 기업은 “로봇 도입 후 가공기 내 너트 인입 작업이 빠르고 정밀하게 이루어지고 있습니다. 덕분에 공정 속도와 품질 모두 큰 개선을 이뤘습니다. 또한, 마로솔의 전문가가 직접 티칭을 지원해주셔서 현장 적용이 매우 수월했습니다. 특히 OLP를 활용해 사전 준비를 철저히 해준 점이 인상 깊었습니다. 라고 전했습니다. |
※ 마로솔 내의 모든 콘텐츠를 무단으로 복사 및 재창작할 경우 부정경쟁방지법 및 저작권법에 위반될 수 있음을 밝힙니다.
추천 솔루션

캠 샤프트 머신의 제품 로딩/언로딩 자동화로 생산성 향상에서 인건비 절감까지 달성했어요 📈
본 솔루션은 캠 샤프트 밴딩 머신의 제품 로딩과 언로딩을 자동화하여 생산성 향상과 인건비 절감을 성공적으로 달성한 사례입니다. 기존에는 작업자의 수작업으로 근/골격계 질환의 위험이 있었으나 이를 완화하였고, 생산 안정성까지 확보할 수 있었습니다.

두산로보틱스 협동로봇 H시리즈를 활용한 로봇 팔레타이징 시스템
이 솔루션은 두산로보틱스 협동로봇 H시리즈(H2017, H2515)를 활용한 로봇 자동 적재 시스템입니다. 두산로보틱스에서 수행하는 최적화된 팔레타이징 솔루션으로 모듈화된 솔루션으로 직관적 전용 소프트웨어 작업 설정으로 쉽고 편리하게 팔레타이징 시스템을 도입할 수 있습니다.

취출로봇을 통한 사출 자동화 시스템 (취출로봇 + 취출지그 + 컨베이어 결합)
본 솔루션은 다양한 가반하중을 가진 뉴로 직교로봇을 이용하여 사출 자동화를 구현한 솔루션입니다. 뉴로 직교로봇은 다이렉트 프로그래밍 기능으로 현장에서 사용자가 별도의 기술인력 없이도 사용 가능한 직교로봇이며 좁은 현장에서의 사용도 가능합니다. 또한 로봇 통신 기능으로 MES솔루션과 연계가 가능하며 실시간으로 생산현황을 체크해서 스마트 공장 시스템 또한 구축 가능합니다.
공정 레이아웃
공정 개요
필리퍼는 가공기 내 너트를 삽입하는 공정을 수작업으로 처리해왔으며, 작업의 반복성과 정밀도 부족으로 생산성 저하와 품질 문제가 발생했습니다. 이를 해결하기 위해 현대로봇 4대와 두산로봇 2대를 활용한 자동화 솔루션을 도입했습니다.
프로젝트 배경 및 목적
배경:
필리퍼는 기존의 너트 인입 작업에서 수작업 방식으로 인한 작업 비효율성과 품질 일관성 문제를 겪고 있었습니다.
주요 문제점:
수작업 과정에서 발생하는 속도 저하 및 품질 변동
작업자의 피로 증가 및 생산성 저하
너트 삽입 공정에서의 반복적인 작업으로 인한 작업자 부담
목적
생산 효율성 향상: 로봇 도입으로 반복 작업 자동화
품질 일관성 확보: 정확한 삽입 공정을 통한 불량률 감소
작업 환경 개선: 작업자 피로도 경감 및 안전성 강화
구성요소
| 로봇 | 현대로보틱스 (HH020-03) ; 두산로보틱스 (H2017) |
|---|
작업순서
| STEP 1. | 피더기에서 너트 취출 |
|---|---|
| STEP 2. | 가공기 내 제품 홀에 삽입 |
| STEP 3. | 가공기 완료 신호 수신 후 제품 취출 |
| STEP 4. | 컨베이어 투입 |
| STEP 5. | 동일 작업 반복 (번갈아 작업) |
특장점
효율성 극대화:
로봇 OLP를 활용해 사전에 검증된 프로그램을 즉시 업로드, 현장 작업 시간 단축
한 공정에 2대의 로봇을 활용해 병렬 처리로 작업 속도 향상
품질 향상:
정확한 삽입 공정으로 제품 불량률 감소
Vision 시스템을 통한 최종 품질 검사
유연한 작업 환경:
로봇 및 피더기의 통합으로 다양한 너트 사이즈 처리 가능
로봇 전문 티칭 지원으로 예상보다 짧은 시간 안에 작업 완료
도입효과
| 주요지표 | 생산성 향상:
병렬 작업을 통해 공정 속도 20% 향상
로봇의 지속적 작동으로 생산량 증가
품질 일관성 확보:
정밀 로봇 작업으로 제품 불량률 15% 감소
Vision 시스템 연계를 통해 검사 정확도 향상
작업 환경 개선:
작업자 피로 및 부상 위험 감소
반복 작업으로 인한 근골격계 질환 방지
운영 비용 절감:
수작업 인력 대비 효율성 증가로 인한 비용 절감
신속한 프로젝트 완료:
사전 시뮬레이션과 로봇 OLP 활용으로 작업 기간 단축 (기존 예상보다 20% 빠르게 완료) |
|---|---|
| 도입기업 피드백 | 도입 기업은 “로봇 도입 후 가공기 내 너트 인입 작업이 빠르고 정밀하게 이루어지고 있습니다. 덕분에 공정 속도와 품질 모두 큰 개선을 이뤘습니다. 또한, 마로솔의 전문가가 직접 티칭을 지원해주셔서 현장 적용이 매우 수월했습니다. 특히 OLP를 활용해 사전 준비를 철저히 해준 점이 인상 깊었습니다. 라고 전했습니다. |
※ 마로솔 내의 모든 콘텐츠를 무단으로 복사 및 재창작할 경우 부정경쟁방지법 및 저작권법에 위반될 수 있음을 밝힙니다.
추천 솔루션
캠 샤프트 머신의 제품 로딩/언로딩 자동화로 생산성 향상에서 인건비 절감까지 달성했어요 📈
본 솔루션은 캠 샤프트 밴딩 머신의 제품 로딩과 언로딩을 자동화하여 생산성 향상과 인건비 절감을 성공적으로 달성한 사례입니다. 기존에는 작업자의 수작업으로 근/골격계 질환의 위험이 있었으나 이를 완화하였고, 생산 안정성까지 확보할 수 있었습니다.
두산로보틱스 협동로봇 H시리즈를 활용한 로봇 팔레타이징 시스템
이 솔루션은 두산로보틱스 협동로봇 H시리즈(H2017, H2515)를 활용한 로봇 자동 적재 시스템입니다. 두산로보틱스에서 수행하는 최적화된 팔레타이징 솔루션으로 모듈화된 솔루션으로 직관적 전용 소프트웨어 작업 설정으로 쉽고 편리하게 팔레타이징 시스템을 도입할 수 있습니다.
취출로봇을 통한 사출 자동화 시스템 (취출로봇 + 취출지그 + 컨베이어 결합)
본 솔루션은 다양한 가반하중을 가진 뉴로 직교로봇을 이용하여 사출 자동화를 구현한 솔루션입니다. 뉴로 직교로봇은 다이렉트 프로그래밍 기능으로 현장에서 사용자가 별도의 기술인력 없이도 사용 가능한 직교로봇이며 좁은 현장에서의 사용도 가능합니다. 또한 로봇 통신 기능으로 MES솔루션과 연계가 가능하며 실시간으로 생산현황을 체크해서 스마트 공장 시스템 또한 구축 가능합니다.